前置き
ネットワークで結ばれたシステムをちょっと押してみる。1つのノードを揺らして、他がどう反応するかを見る。これはそのシステムの、符号つきの相互作用構造を探る行為だ。
どのノードがどのノードを興奮させ、どれを抑え、どれには何の影響もないか。この地図こそが、安定性や振動、切り替わり、そして何か手を加えたときの反応を決めている。
パラメーターの大きさよりも、はるかに直接的に効いてくるのだ。
ところが、摂動の時系列データからこの構造を取り出すのは、ネットワーク力学における中心的な難問の1つである。しかも、必要以上に難しい。
この記事のポイント
- 符号つきの相互作用構造は、パラメーターの大きさよりも直接的に、システムの振る舞いや操作への反応を決める。
- 組み合わせの爆発、因果のあいまいさ、状態依存という3つの壁は互いを強め合う。
- この3つはどれも、組み合わせ的・因果的・非線形な問題に対して、構造を考えずに当てはめる推論から生まれている。
- モチーフやフィードバックループといった「基本的な力学単位」を軸に推論を組み立てれば、探索範囲が小さくなり、それぞれの仮説を検証できる。
3つの壁、根っこは1つ
摂動実験から符号つきの構造を取り出そうとすると、3つの壁にぶつかる。別々の統計的問題に見えるが、実際には互いを強め合っている。
| 壁 | 何が起きるか | なぜ標準的な手法が通じないか |
|---|---|---|
| 組み合わせの爆発 | あり得る符号つきグラフの数が、どんな探索でもカバーできないほど増える | 正則化や貪欲探索は、物理的にあり得る構造への制約を無視する |
| 因果のあいまいさ | 違う仕組みなのに、ほぼ同じ摂動反応を生む | 介入が少ない、あるいはノイズが多いと、逆問題が定まらない |
| 状態依存 | 同じ相互作用が、動作状況によって違って見える | 当てはめの手法は、状況ごとの違いをノイズとみなして捨ててしまう |
組み合わせの爆発
2つのノードをつなぐ矢印は、正・負・なし、の3通りだ。ノードがn個あるネットワークでは、あり得る符号つき有向グラフは3^(n(n−1))通りにもなる。
ノードが10個ある場合ですら、候補は10^42を超える。これほどの規模を、しらみつぶしに調べる方法はない。
事前の構造を仮定せずに探索する手法は、スパース性への罰則や貪欲な近似に頼るしかない。
だが、こうした手法は、本当のネットワークが疎でありながら物理的に強く制約されているときほど、うまくいかなくなる。制約こそが情報の大半を握っているのに、探索はそれを無視してしまうのだ。
因果のあいまいさ
ノードAがノードCを抑える様子は、AがBを活性化し、そのBがCを抑える様子とほとんど同じに見えることがある。弱い直接経路と間接経路が組み合わさった場合とも似て見える。
介入の数が少ない、測定にノイズが多い、観測できないノードがある。こうした条件が重なると、これらの候補を見分けるのは難しくなる。
データは複数の仕組みと矛盾しないから、当てはめの手続きはそのうちの1つを返す。だが、それを選ぶ根拠は乏しい。
状態依存
非線形なシステムには、決まった1つの反応というものがない。ある結合は、1つの平衡点の近くでは弱く見えても、別の平衡点の近くでは支配的になることがある。
ある経路は、ある値までは何も起こさず、その値を超えると一気に効いてくることもある。
推論の側が「反応は常に一定の線形なもの」と決めてかかると、この変化はノイズにしか見えない。だが、それを捨ててしまうのは、手元にある情報の中でもいちばん有益な部分を捨てているに等しい。
共通の原因
この3つの壁は、同じところから来ている。構造的な足場が欠けているのだ。
構造を考えない推論は、最初からどの相互作用も同じくらいあり得ると扱ってしまう。そのため、アルゴリズムは天文学的に広い空間を探し、同じくらい説明力のある候補の中から選び、状況ごとの違いを読み解けないままデータを解釈することになる。
これに対する答えは、あり得るグラフを片っ端から探すのではなく、物理的に意味のある部品を軸に推論を組み立てることだ。
モチーフやフィードバックループ、基本的な反応パターンといった「基本的な力学単位」が、その足場になる。これらは探索範囲を小さくし、それぞれの仮説に検証可能な手がかりを与えてくれる。
この考え方は、他の分野の解決策とも重なる。軌道予測の先行研究では、課題を「意図」と「物理」に分けて解いた。
もつれた推論の問題は、1つの巨大な回帰問題として力任せに解くよりも、自然な切れ目に沿って分けたほうが解きやすくなることが多い。
ネットワークの構造推論にも、はっきりした切れ目がある。
- 構成の発見:どんな部品が存在し、どうつながっているのか。
- 因果の特定:どの経路が、どの反応を引き起こしたのか。
- 状況の見極め:システムの状態が変わると、反応はどう変わるのか。
これらは別々の問いだが、互いに絡み合っている。3つを一緒に、力任せの1つの当てはめとして解くよりも、それぞれを他の2つを見ながら解くほうがうまくいく。
足場としての「基本的な力学単位」
基本的な力学単位とは、最小単位で、物理的に意味の分かる部品のことだ。
モチーフ、フィードバックループ、基本的な反応パターンなどがそれに当たる。これらが組み合わさって、ネットワーク全体の振る舞いが生まれる。よく見られる単位は次のとおりだ。
- 双安定スイッチ:たいてい相互抑制か正のフィードバックからできている
- オシレーター(振動子):たいてい遅れのある負のフィードバックからできている
- 積分器:入力を時間とともに積み重ねる
- ローパスフィルター:速い変動をならし、ゆっくりした傾向だけを通す
推論の枠組みをこの単位から組み立て直すと、解くべき問いそのものが変わる。3^(n(n−1))通りのグラフのどれが正しいかを問うのではなく、どの単位が存在し、それらがどうつながっているかを問うことになる。
こちらのほうがずっと小さな問題になる。なぜなら、物理が許す範囲をきちんと踏まえているからだ。
すべてのつながり方が同じくらいあり得るわけではない。見覚えのある、安定したモチーフをなす構造のほうが、でたらめなつながりよりも起こりやすい。
物理的な制約や選択圧のもとで形作られたシステムでは、特にそうだ。機能をもつモチーフは、繰り返し現れる。
他分野にも見られる帰納バイアス
これは、物理を踏まえた帰納バイアスだ。同じ考え方は、機械学習の他の場面でもうまく働いている。
- 世界モデルのためのスペクトル目標に基づく物理的潜在構造化では、学習される表現に構造を課すことで、自由に学習させた場合よりも物理的な妥当性が高まった。
- 分子の電子構造を扱う同変セル層(sheaf)では、位相構造や対称性の制約が、データから機構的な性質を取り出すのに役立った。
基本単位は、ネットワーク推論でも同じ役割を果たす。放っておけば探索しきれないほど広い仮説空間を縮め、得られた仮説を解釈可能なまま保ってくれる。
それぞれの単位には、それぞれの手がかりがある
単位が推論に役立つのは、摂動への反応が特徴的で、見分けがつきやすいからだ。
| 単位 | 摂動への典型的な反応 |
|---|---|
| オシレーター | 一瞬の刺激の後、減衰しながら揺れる |
| 双安定スイッチ | ヒステリシス。入力の方向や経緯によって、行き着く状態が変わる |
| 積分器 | 入力が続く間、単調に積み重なっていく |
| ローパスフィルター | ステップ入力の後、速い成分が抑えられたまま指数的に上がる |
単位ごとの手がかりを集めた「ライブラリ」があれば、観測された反応をこの既知の振る舞いと照らし合わせられる。
構造の発見は、あり得るグラフをすべて探す制約なしの探索ではなく、限られた候補の中から当てはまるものを探すパターン照合になる。
これがどれだけうまくいくかは、ライブラリの中身次第だ。照合で見つかるのは、あらかじめライブラリに入っている単位だけである。その照合が信頼できるかどうかをどう確かめるかは、次の節で見ていく。
あいまいさと非線形性を、制約に変える
因果のあいまいさと状態依存は、ふつうは我慢するしかない問題として扱われる。だが、単位のライブラリがあれば、この2つを情報の源に変えられる。
仮説を見分けるための摂動を設計する
介入が限られていると、複数の構造の仮説が同じデータに当てはまってしまう。1つの対応策は、そのあいまいさを認め、あり得る構造の範囲をそのまま報告することだ。
もっとよい対応策は、構造をできるだけ見分けやすくなるように、摂動の順番を設計したり選んだりすることである。
それぞれの候補の単位は、違う形の入力に対して違う反応を示す。だから、候補どうしの振る舞いが分かれるような入力を選べばよい。
- 短いパルスは速い動きを引き出す。オシレーターの揺れや、速いフィードバックループの素早い減衰が見えてくる。
- ステップ入力は、ローパスフィルターの指数的な上昇のような一次的な反応と、行き過ぎや振動を見分ける。
- ゆっくりしたランプ入力は、積分の働きやしきい値の超え方を露わにする。
- 上げてから下げる入力は、双安定性の手がかりであるヒステリシスを試す。
- 振幅・持続時間・タイミングを変えることで、反応が比例して大きくならなくなる境目が見えてくる。
新しい形の入力を1つ加えるたびに、それまでのデータには合っていても新しい反応を再現できない仕組みが除外されていく。
異なる形の入力をいくつも組み合わせれば、すべての観測に当てはまる候補構造はどんどん減っていく。
大量のデータより、情報量の多いデータのほうが効く。うまく選んだ数回の摂動が、同じ条件下での多数の測定では解けないあいまいさを解いてしまうことがある。
ただし、これが成り立つのは、候補の単位どうしの手がかりがはっきり違い、測定のノイズがそれを見分けられる程度に小さい場合だ。
候補の反応が大きく重なっているときは、より入念な設計が助けにはなるが、それでも構造を完全には特定できないかもしれない。
状態依存を、指紋として読む
同じ相互作用でも、動作の状況によって違って見える。この違いを平均でならして消してしまうのではなく、構造の仮説の一部として、はっきりモデルに組み込むほうがよい。
ある単位の反応が状態によってどう変わるかは、その仕組みを教えてくれる。
- 飽和する非線形性は平衡点付近ではほぼ線形に振る舞うが、極端な状態では反応しなくなる。
- しきい値スイッチは、ある値より下ではほとんど反応せず、それを超えると急に切り替わる。
- 協同的な相互作用は、狭い状態の範囲で感度が急に上がる。
こうした指紋を使うには、いくつかの条件で摂動データを集める必要がある。
- 違う基準状態から出発する。
- 振幅を変えて摂動を加える。
- 反応が比例しなくなる場所、飽和する場所、切り替わる場所を記録する。
候補となる構造は、単一の反応だけでなく、複数の状況にわたる反応の集まりを説明しなければならない。
1つの動作点には当てはまっても、複数の状況をまたぐと破れてしまう構造は多い。状態依存は、答えを混乱させる邪魔者ではなく、答えを絞り込む最も強力な手がかりの1つになる。
整合性を保つ道具立て:層、スペクトル、対称性
物理を踏まえた機械学習では、データから機構的な性質を取り出すために、位相的・代数的な道具立てが使われることが増えている。
層(sheaf)、スペクトル表現、対称性(equivariance)などがそれだ。ネットワークの構造推論も、この3つすべてを使う。
単位は、貼り合わさるべき局所的な部品
層理論では、データは空間の各部分に局所的に結びつく。そして、整合性の条件が、その局所的な部品をどう組み合わせて全体にするかを決める。
基本単位もこの形に合う。それぞれの単位は、局所的で解釈可能な力学の一部だ。ノードを共有する単位は、そのノードの振る舞いについて食い違いなく一致しなければならない。
単位を組み合わせたものは、そのシステムが従う保存則や対称性、位相的な制約をすべて満たす必要がある。
この制約は厳しい。共有ノードでつじつまが合わない単位の組み合わせは、それぞれの単位が局所的なデータにいくらよく当てはまっていても、却下される。これは、分子の局所的な性質を貼り合わせて全体の電子構造にする、同変セル層で使われている考え方と同じだ。
単位に基づくネットワークのモデルも、同じように局所的なモチーフを貼り合わせて、矛盾のない全体にしなければならない。
スペクトル分解で時間の速さを分ける
ネットワークのシステムには、速い過程と遅い過程が混ざっていることが多い。スペクトル分解、あるいはモード分解によって、支配的なモードを見つけ、時間の速さで力学を分けられる。
これは推論を2つの意味で助けてくれる。
- 速い単位(たとえば締まったフィードバックループ)を、遅い単位(たとえば積分器)と分けて見つけられる。
- 違う時間スケールで動く単位が同じノードを共有していても、互いの干渉が減る。
これは、JEPA型の世界モデルで使われる潜在構造化と重なる。
あちらでは、物理的に意味のあるスペクトルの目標を軸に表現を組み立てたことで、学習される力学が物理的にもっと妥当なものになった。ここでも同じ考え方が働く。
時間の速さで分けることで、推論された単位が、当てはめの都合で生まれた見せかけではなく、実際の仕組みを反映している可能性が高まるのだ。
対称性の制約が、余分な仮説を取り除く
多くの候補構造は、ノードの名前をつけ替えたり、変数の尺度を変えたりしただけで、実質は同じものだったりする。
変換に対する不変性や共変性といった、明示的な対称性の制約を置けば、同じ構造を別物として扱ってしまう事態を防げる。
この制約には、もう1つの役目もある。取り出された構造が、座標や単位の取り方といった任意の選択ではなく、システムそのものを反映するようになるのだ。
対称性の制約がなければ、同じ物理を、違うラベルや尺度で記述しただけの2つのモデルが、別々の解答として現れてしまう。対称性を課すことで、こうした余分な候補は1つにまとまる。
組み合わせた効果
これらの道具を組み合わせると、推論そのものの性質が変わる。力任せに最も当てはまるグラフを探す作業ではなくなり、構造をもった逆問題になる。
局所的な単位の手がかり、全体としての貼り合わせの条件、時間スケールの分離、対称性。これらいくつもの水準で整合性を課すことで、構造が取り出されるのだ。
枠組みから実践へ
ここまでの部品を組み合わせると、生の摂動データから検証可能な構造の仮説にたどり着くまでの、4段階のパイプラインができる。
この記事のポイント
- 各段階は、当てはまりを最適化するのではなく、可能性を除外していく
- パイプラインは、どの単位が存在し、どうつながっているかという、明確で反証可能な仮説を生む
- 実際の成否は、ライブラリの入念な設計と、狙いを定めた摂動の選び方にかかっている
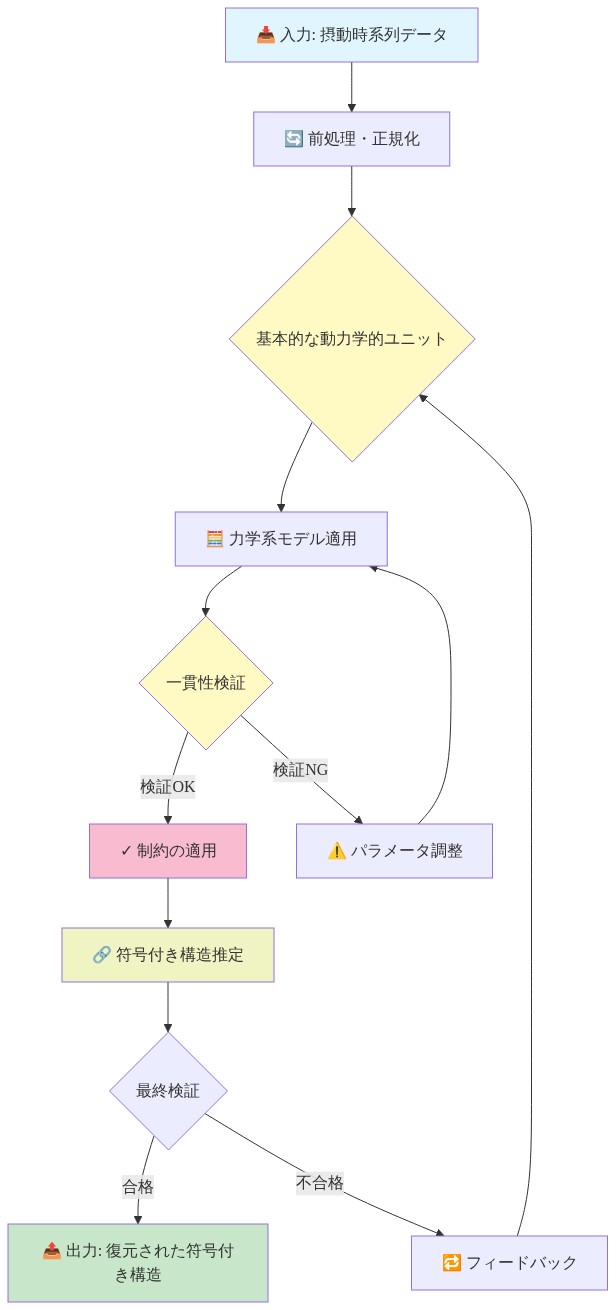
図13:提案フレームワークの実装ワークフロー
4つの段階
パイプラインは、次のように進む。
- 候補の単位を見つける。局所的な摂動の手がかりを、既知の単位の振る舞いのライブラリと照合する。
- 因果の帰属を絞り込む。狙いを定めた摂動、あるいは既存の摂動の列を使って、競合する仕組みを除外する。
- 複数の状況で確かめる。取り出した構造が、違う基準状態や振幅のもとでの状態依存の振る舞いを説明できるか確認する。
- 制約と照らし合わせる。推論した相互作用が、既知のモチーフや保存則、対称性、物理的な限界に反していないか確かめる。
取り出された構造は、正体不明の「いちばん当てはまるもの」ではなく、明確な仮説の集まりだ。それぞれの仮説は、どの単位が存在し、どうつながっているかを言い切っている。
そして、それぞれがさらなる実験で反証できる予測を含んでいる。これによって、構造推論は曲線への当てはめから仮説検定に近づく。実験科学がもともと歩んできた道に、近づくということだ。
この手法が失敗しうる場面
このパイプラインには、無視できないリスクもある。使う前に、その危うさを理解しておく必要がある。
- ライブラリの不足。ライブラリに入っていない単位は、そもそも見つからない。見慣れない仕組みを、間違った型に無理やり押し込んでしまうこともある。
- 過信した照合。減衰するオシレーターと、減衰の弱いフィルターのように、似た手がかりはノイズが多いデータの中で混同されやすい。
- 隠れたノード。観測されていない変数が、実在しない見せかけの単位を作り出すことがある。
- 状況のカバー範囲。複数の状況で確かめる作業の確かさは、実際に測った状態の範囲の広さに左右される。
実践に落とし込む
摂動データからの構造推論に取り組んでいるなら、以下の手順がこの枠組みを実際の作業に変えてくれる。
- 当てはめの前に、単位のライブラリを作る。自分のシステムに含まれ得るモチーフを書き出す。それぞれについて、パルス・ステップ・ランプ・反転入力への反応を記録する。
- 仮説を見分けられるように摂動を設計する。手元にある候補構造どうしが、違う反応を予測するような入力の形や振幅を選ぶ。ただ加えやすい入力を選ぶのではない。
- 1つの動作状況だけでなく、複数を試す。複数の基準状態と振幅から反応を集める。反応の変化は、ノイズではなく仕組みについての手がかりとして扱う。
- 取り出した構造を、独立した制約と照らし合わせて確かめる。保存則や対称性、既知のモチーフと比べる。共有ノードでつじつまが合わない単位の組み合わせは却下する。
- 未知の単位のための、残差チェックを忘れない。ライブラリのどの単位でもうまく説明できない反応には印をつける。それを既存の型に無理やり当てはめるのではなく、新しい仕組みの候補として扱う。
ちょっと立ち止まって
科学の多くは、システムによい問いを投げかけ、その答えを注意深く聞くことだ。摂動は問いであり、反応は答えである。ネットワークの符号つき構造は、その2つをつなぐ文法にあたる。
ここで起きている転換はシンプルだが、影響は大きい。複雑さには、必ずしも計算量で立ち向かう必要はない。時には、よい問いのほうが効くのだ。
どんな部品があり得るかを知っていれば、答えの意味はぐっと絞られる。いくつもの条件で、いくつもの方法で問いを重ねれば、どの答えが本当に持ちこたえるかが見えてくる。
どの分野でも、手元にあるデータにモデルを当てはめて、それを「理解した」と呼んでしまうことがどれほど多いだろうか。
もし先に「物理的にあり得る構造は何か」を問い、そのうえで、その候補を見分けるための観測を1つひとつ設計していったら、何が変わるだろうか。
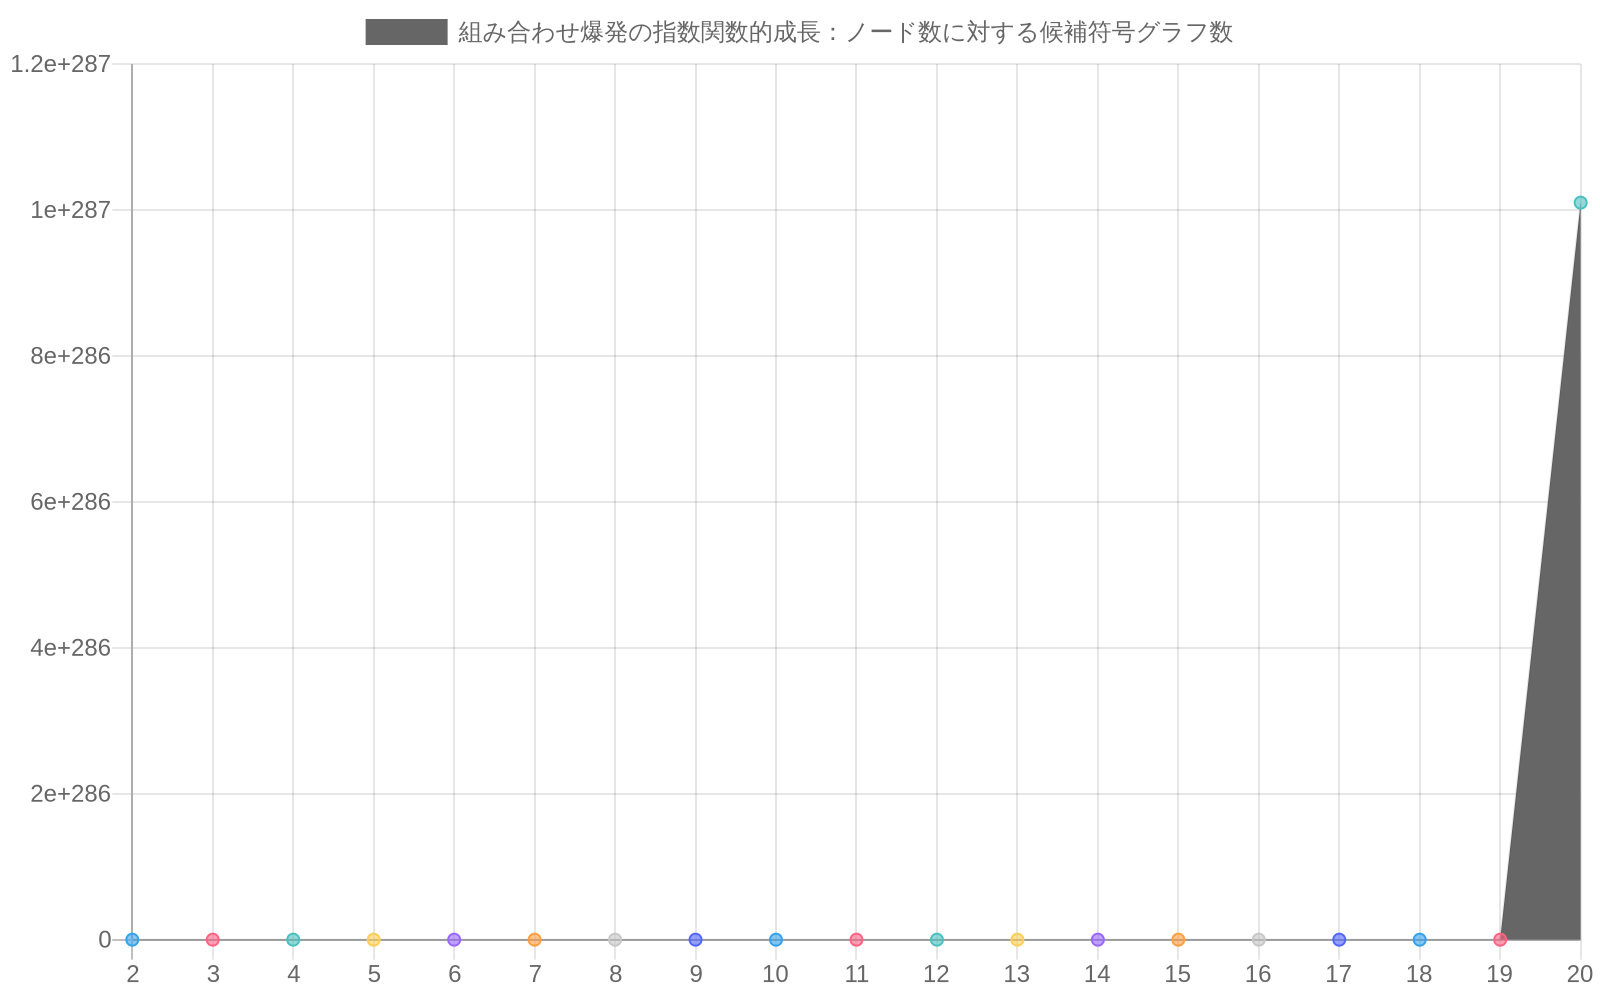
図2:ノード数に対する候補符号グラフ数の指数関数的成長(出典:数式 3^(n(n-1)) に基づく計算値)
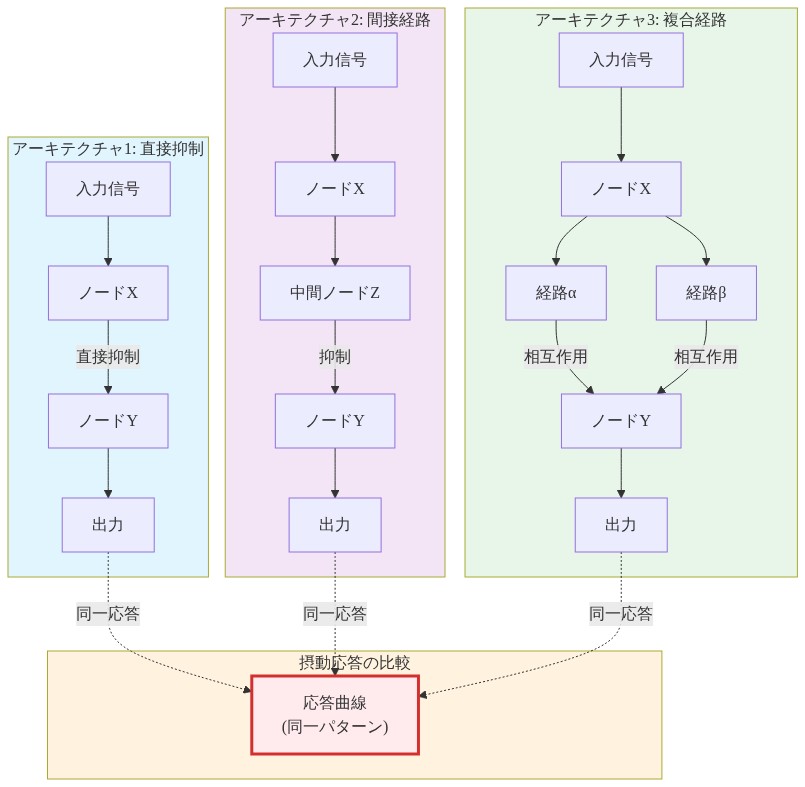
図3:異なるアーキテクチャが同一の摂動応答を生成する因果的曖昧性

表1:符号付き構造復元における3つの障害と標準的手法の限界
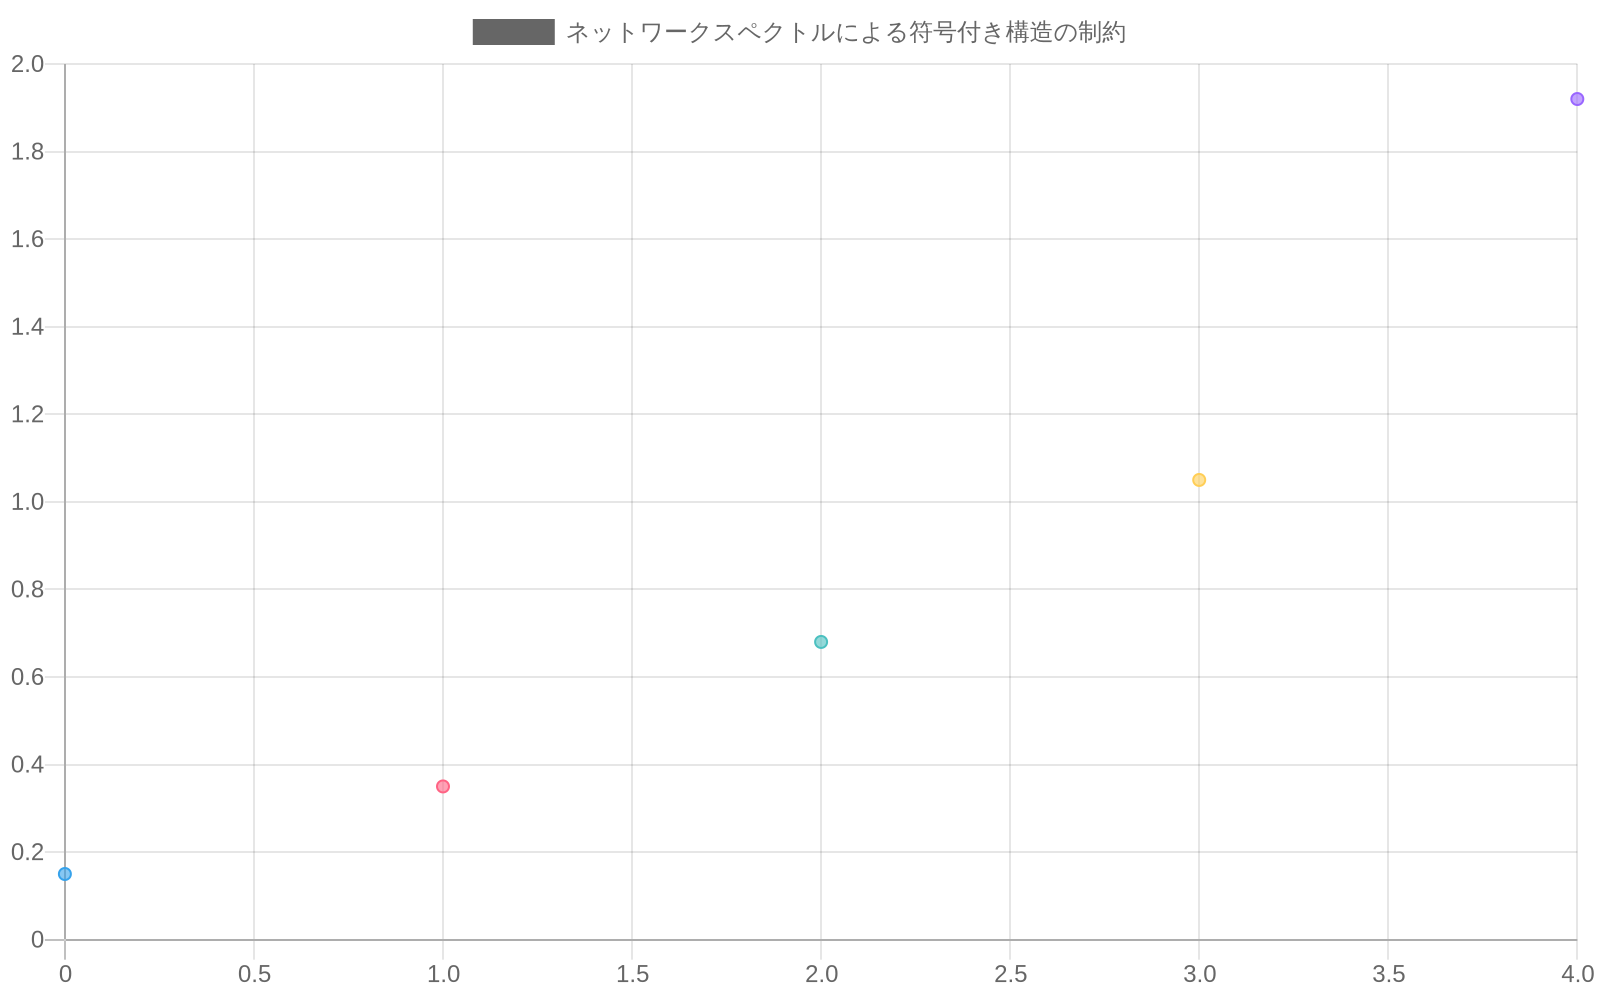
図11:ネットワークスペクトルによる符号付き構造の制約。ラプラシアン行列の固有値分布が、可能な符号付き構造の形態を制約することを可視化。異なる符号付きパターンは特異なスペクトル特性を示し、ネットワークの構造的安定性と対称性を決定する。
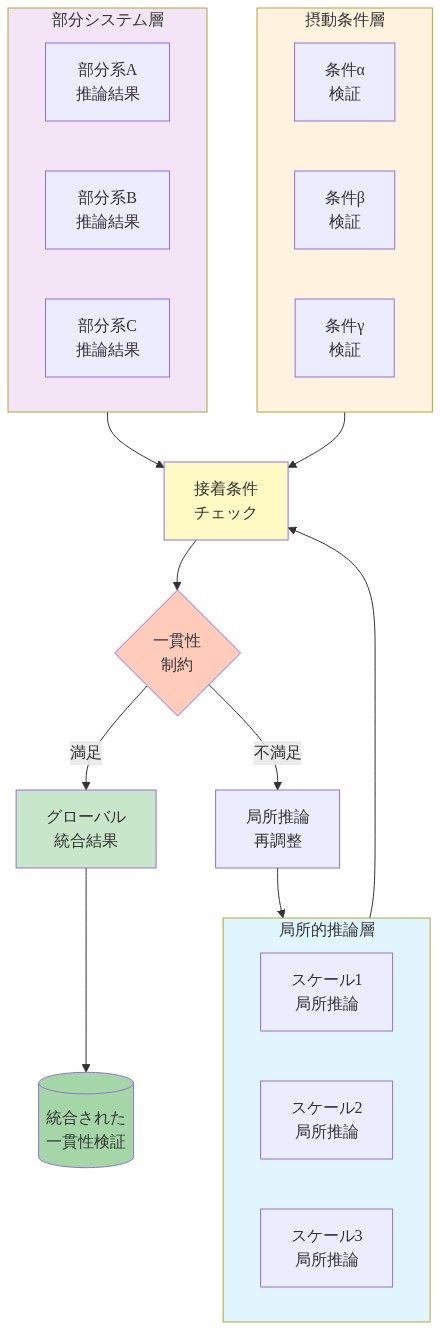
図10:層構造による局所的推論のグローバル統合
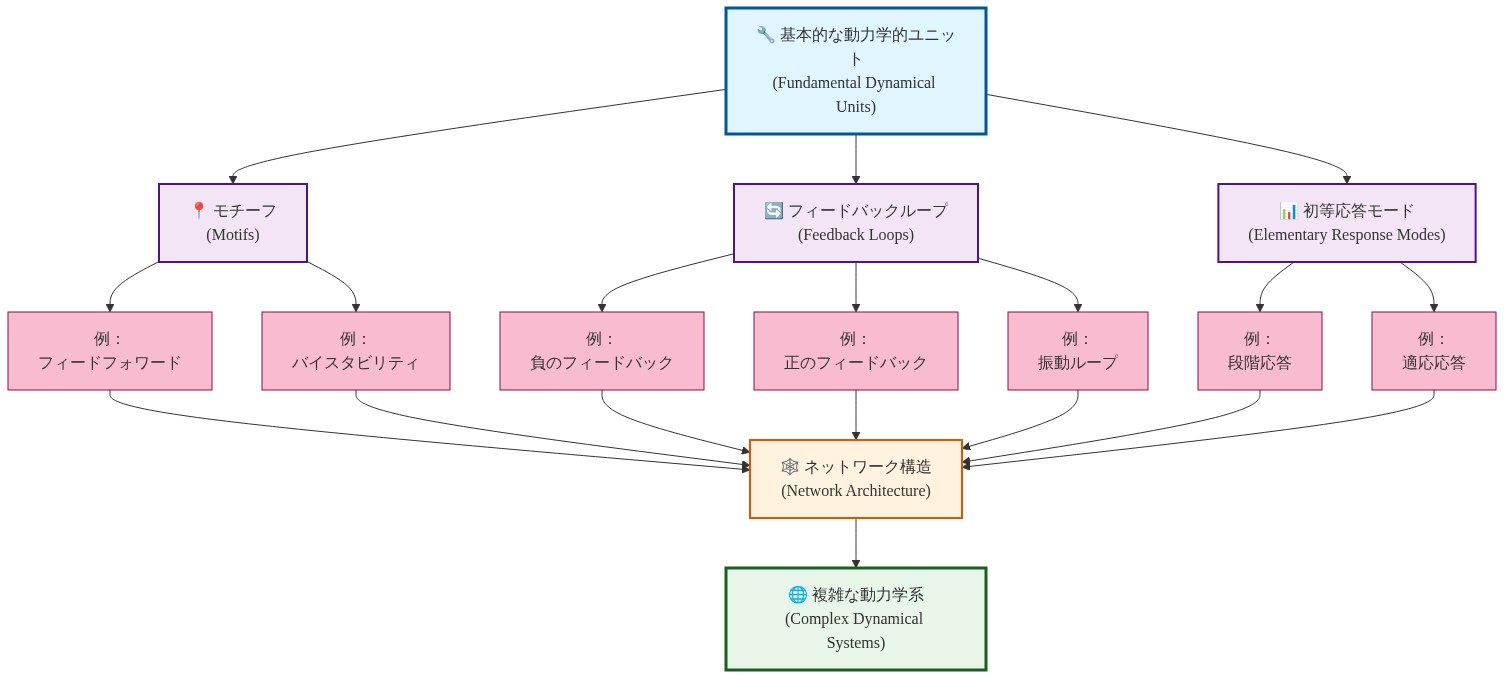
図5:基本的な動力学的ユニットから構成されるネットワーク構造
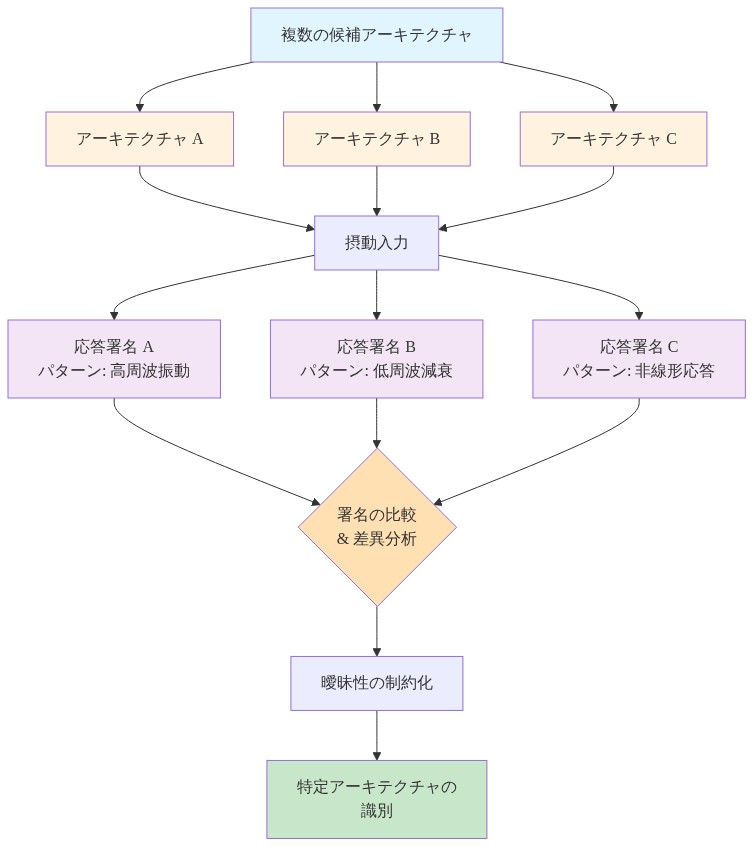
図8:異なるアーキテクチャの摂動応答署名による識別