宇都宮市のクマ捕獲作戦中止と捜索再開:情報システム分析
8日の夜間、クマが宇都宮市中心部の林地に侵入しました。捕獲準備は直ちに開始されましたが、翌朝中止されました。失敗の原因は機械的なものではなく、情報的なものです。動物の正確な位置を確立するための主要ツールであるドローン配備が実施できませんでした。確認された座標がなければ、地上チームは受け入れ難いリスクに直面します。確認されていない対象に向けて密集した林地に展開することは、責任問題を生じさせ、調整の崩壊をもたらし、要員の安全性を脅かします。
Tag
8日の夜間、クマが宇都宮市中心部の林地に侵入しました。捕獲準備は直ちに開始されましたが、翌朝中止されました。失敗の原因は機械的なものではなく、情報的なものです。動物の正確な位置を確立するための主要ツールであるドローン配備が実施できませんでした。確認された座標がなければ、地上チームは受け入れ難いリスクに直面します。確認されていない対象に向けて密集した林地に展開することは、責任問題を生じさせ、調整の崩壊をもたらし、要員の安全性を脅かします。
Waymoは4つの都市でロボタクシー運用を一時停止しています。理由は明確です。同社の自動運転車は、冠水した路面を確実に検知して回避することができません。ライダー、カメラ、レーダーを統合したセンサーアーキテクチャは、走行可能な舗装と水の蓄積を区別する際に一貫性のないパフォーマンスを示しています。この複数都市にわたる運用一時停止は、地理的または気象的な孤立した要因ではなく、Waymoの知覚システム内の構造的な制約を示唆しています。
南湾の住民が Waymo のロボタクシーを呼び、トランクに荷物を積み込んで出発しました。トランクのラッチが固定されず、機械的な障害が発生しました。自律システムはこの障害を検出することも、乗客や Waymo の運用チームに通知することもできませんでした。車両はサービスに向かい、乗客が数時間後に手動で損失を報告するまで、この事象は検出されませんでした。この事象は、自動運転車の設計における重大な構造的ギャップを露呈させています。
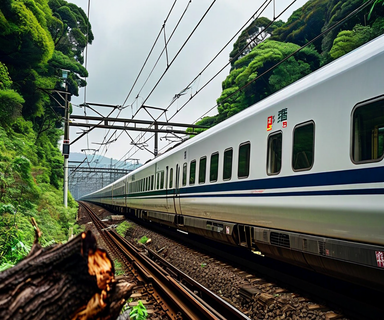
東北新幹線は、25~30km間隔で配置された変電所から給電される集中型架線システムで電力を配分しています。各変電所は系統電力を受け取り、パンタグラフ接触を介して架線から列車に電力を供給します。重要な接点での単一の倒木が全セグメントへの電力供給を遮断し、全列車に同時に影響を与えます。検知ボトルネックは建築学的なものです。架線システムは受動的過電流リレーを使用しており、障害電流が流れた後にのみ応答します。樹木が活線導体に接触する必要があり、その時点で既にサービスは失われています。