ローカルファースト型AI コーディング:JetBrainsが「Junie Local」をリリース
JetBrainsは、macOSハードウェア上で完全に動作し、外部APIへの依存を持たないAIコーディングエージェント「Junie Local」の提供を開始しました。このデプロイメントモデルは、クラウド中心型のAIツーリングアーキテクチャからの転換を示しています。推論リクエストをリモートサーバーにルーティングするのではなく、Junie Localはコード分析と生成タスクをローカルで処理します。
Tag
JetBrainsは、macOSハードウェア上で完全に動作し、外部APIへの依存を持たないAIコーディングエージェント「Junie Local」の提供を開始しました。このデプロイメントモデルは、クラウド中心型のAIツーリングアーキテクチャからの転換を示しています。推論リクエストをリモートサーバーにルーティングするのではなく、Junie Localはコード分析と生成タスクをローカルで処理します。
Nvidiaの2028会計年度までの見通しは、半導体業界の慣行から根本的に逸脱しています。この業界の予測は通常、景気循環的な変動性と予測不可能な需要変動に制約されて、最大2年間に限定されます。この拡張された可視性は、AI インフラストラクチャ支出が過去のテクノロジーサイクルとは構造的に異なる段階に入ったという経営陣の確信を示唆しています。この予測は、複数の重なり合う需要波に基づいています。
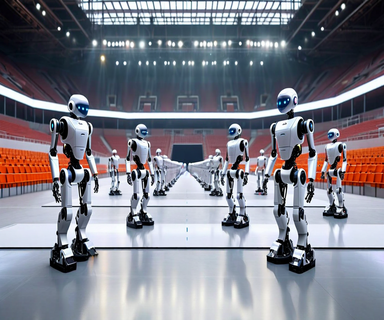
北京のオリンピックスタジアムで2026年初頭に開催された第1回世界ヒューマノイドロボットゲームズは、ヒューマノイドロボティクス産業にとって重要な転換点を示しています。本大会には666チームが参加し、約2,000体のヒューマノイドロボットが競技に臨みました。この規模は、当該分野がまだ発展途上段階にあることを考えると、実証的な記録として重要です。
Flutter 3.47は、UIコンポーネントをコアフレームワークから分離し、独立したバージョン管理サイクルを実現しています。本質的に問われているのは、フレームワーク全体のアップグレードを強制することなく、個別のコンポーネントを更新できるかという点です。従来は、単一のボタンを更新するだけでもFlutter全体をアップグレードする必要がありました。これは、厳密な変更管理が必須である企業環境での採用を阻害する大きな摩擦要因でした。
スクロール動作検出がボット検出メカニズムとして機能するのは、人間のスクロールが再現可能な二次特性を示すためです。速度分布、読書に相関した滞在パターン、コンテンツ認識的な時間的リズムといった特性は、自動化システムが計算オーバーヘッドなしに複製することができません。そしてそのオーバーヘッドは運用効率を損なわせます。この前提は、スクレイパーの経済性が行動の真正性よりも速度を優先し、完全な模倣の限界費用が検出されない状態でのアクセスの限界便益を上回るという仮定に基づいています。
ヘリコプターの総重量は離陸時の決定的な入力値であり、必要電力、燃料計画、運用上の安全マージンを支配するパフォーマンス計算を左右します。従来の重量推定は乗客数、貨物マニフェスト、燃料量の手動合計に依存しており、転記エラー、不完全な装備計上、飛行前計算とエンジン始動の間に発生する実時間燃料消費変動に対して脆弱です。5%の重量推定誤差は電力要件計算において直接的に約5%の誤差に変換されます。
現代のスマートフォンは、およそ2019年のサーバークラスハードウェアに匹敵する計算リソースを搭載しています。現在のフラグシップデバイスはオクタコアプロセッサ、12GBのRAM、256GB以上のストレージ容量を備えており、これらの仕様はエッジインフラストラクチャ展開の最小閾値を満たしています。
Nvidia はグラフィックスプロセッサ製造企業から AI インフラストラクチャプロバイダーへと転換しました。この転換は 2016 年以降の財務開示とプロダクトロードマップに記録されています。Toyota との拡大されたパートナーシップは戦略的な転換点を示しています。つまり、部品供給から相互接続された運用領域全体にわたるシステム統合への移行です。この進化は実証された市場力学を反映しています。
Ternlightは三値量子化という手法を通じて7 MBのフットプリントを実現しています。この手法はモデルの重みを3つの離散値(−1、0、+1)に制限するものです。このアプローチは確立された知識蒸留の原理に基づいており、より小さなモデルが大規模な埋め込みモデルの出力動作を近似することを学習しながら、意味情報をエンコードする幾何学的関係を保持します。圧縮メカニズム: 従来の埋め込みモデルは重みを32ビット浮動小数点値として保存します。
Wi-Fi スマートライトバルブが改造され、照明デバイスとローカルファイルサーバーの両機能を果たすようになりました。頻繁に異議を唱えられる書籍のコレクションを保存しています。この実装は、ESP8266 マイクロコントローラーの文書化された二重機能を活用しています。IoT デバイスとして動作しながら同時にローカル HTTP ウェブサーバーをホストします。
Nvidiaの財務開示は、収益集中リスクに関する投資家の懸念によって駆動される戦略的転換点を明らかにしています。同社の成長軌跡は限定的な顧客基盤——Amazon、Microsoft、Google、Meta——によって主に支えられており、成熟した半導体企業にとって実質的なビジネスモデルの脆弱性を示す依存構造を生み出しています。この集中リスクは定量化可能です。
テレコムおよびデジタルインフラストラクチャの展開パターンは、容量駆動型の予測から、ワークロード駆動型の吸収へとシフトしています。この区別は本質的に重要です。インフラストラクチャは、予想される将来の選択肢ではなく、実証された計算需要に応じてプロビジョニングされているのです。この主張の経験的根拠は、観測可能な利用率指標に基づいています。
深層ニューラルネットワークは自動運転車、産業用ロボット、スマートインフラストラクチャの知覚を駆動しています。精度の向上はリアルタイム意思決定を改善しますが、エッジデバイスがハード期限内に提供することが難しい計算リソースを要求します。従来の通説—ネットワークレイテンシを最小化するため推論をエッジにプッシュする—は、インフラストラクチャトポロジとネットワーク信頼性に関する時代遅れの仮定に基づいています。
Talosは汎用GPUの発想から距離を置き、畳み込みニューラルネットワーク(CNN)の推論に絞り込んだ設計を選んでいる。多くのビジョンモデルでは畳み込み演算そのものが計算の重荷になっており、しかもデータの流れ方は予測しやすい。Talosはこの特性に狙いを絞ったハードウェアだ。
Atari 2600版『失われたアークを求めて』のリバースエンジニアリング努力は、主流メディアではなく、焦点を絞った技術コミュニティを通じて牽引力を得た。Hacker Newsなどのプラットフォームでのプロジェクトの存在は、控えめなエンゲージメント指標(26アップボート、スレッド化された議論の最小限)によって特徴づけられ、一般向けコンテンツというより実務者向けの技術的作業と一貫したパターンを反映している。
PopWheelsは、電動バイクで配送業務を行う配送労働者にサービスを提供するために設計されたバッテリー交換ネットワークとして始まりました。このサービスは、文書化された運用上の制約に対処しました。配送担当者がシフト中にバッテリーが枯渇し、自宅での充電に長時間の待機が必要(標準的なリチウムイオン電池の場合、通常4~8時間)であるか、シフトを早期に終了する必要があるという問題です。
Cloudflare, Inc.は、Astro静的サイトジェネレータフレームワークの開発チームであるAstro Technology Companyの買収を発表しました。この買収は、クライアント側のウェブ開発ツールとエッジコンピューティングインフラストラクチャ間の戦略的統合を表しています。定義の明確化: Astroはビルド時にページを事前レンダリングするJavaScriptベースの静的サイトジェネレータ(SSG)であり、クライアント側のJavaScript実行を最小化します。
Appleが報じられているSiriを会話型エージェントに変革する方向転換は、現在のタスク指向設計からの重要なアーキテクチャ上の転換を表しています。現在、Siriはコマンドインタープリターとして機能しています。ユーザーが特定のリクエストを発行すると、システムは個別の出力で応答するか、事前定義されたアクションを実行します。
テスラは、DojoとDojo2のスケーリングに優先的に注力していた期間を経て、第3世代AIトレーニングチップであるDojo3の開発再開を発表しました。当初のDojoロードマップは、独自の社内インフラストラクチャを通じた自動運転車両トレーニングの加速を目標としていました。Dojo3は文書化された戦略的方向転換を表しています:チップアーキテクチャは、地上の自動運転アプリケーションではなく、宇宙ベースのAIコンピュート・ワークロードに対応するために再設計されます。
Higgsfieldの創業チームは、元Snap幹部によって率いられ、特定の市場の非効率性を特定した:制約された計算環境内で活動するモバイルファーストのクリエイター向けに最適化された生成動画ツールの不在である。この観察は、Snapのクリエイターエコシステムでの直接的な経験から生まれたもので、レイテンシ、デバイス互換性、リアルタイム処理の制約が、デスクトップ中心のワークフローとは根本的に異なっていた。
スマートウォッチは複数のセンサーモダリティを統合しています。加速度計(通常3軸、50〜100 Hzでサンプリング)、ジャイロスコープ(角速度測定)、光電式容積脈波心拍センサー(1〜10 Hz)、場合によってはGPSなど、それぞれがハードウェアとファームウェアの仕様によって決定される異なるサンプリング周波数で動作します。生のセンサーストリームへのアクセスはプラットフォームによって異なります。